工业机器人应用系统集成 从技能掌握到系统集成的实践路径
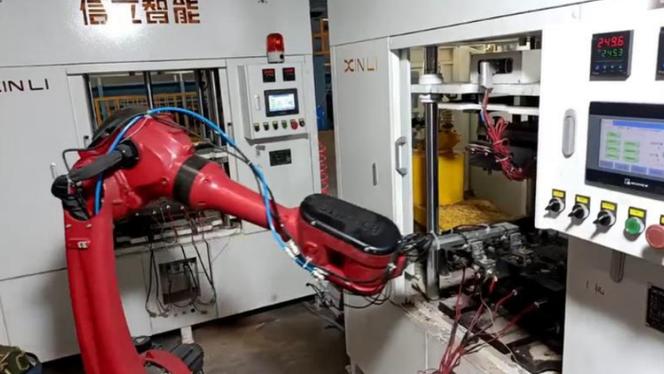
随着智能制造和工业4.0的深入发展,工业机器人已成为现代生产线上的核心装备。单台机器人并不能直接创造价值,唯有通过应用系统集成,将其与周边设备、传感器、控制系统及信息管理系统有机融合,才能形成高效、柔性、可靠的自动化解决方案。因此,掌握本专业知识和技术技能,并能够从事工业机器人应用系统集成,是当前工程技术人才的重要能力目标。
一、专业核心知识与技能体系
要胜任工业机器人应用系统集成工作,需构建多学科交叉的知识技能体系,主要包括:
- 工业机器人技术基础:熟悉机器人运动学、动力学、控制原理,掌握主流品牌(如FANUC、ABB、KUKA、安川等)的编程与操作。
- 电气与PLC控制:能设计电气原理图,熟练使用PLC(如西门子、三菱)进行逻辑控制与通信编程。
- 传感器与视觉系统:了解各类传感器(光电、接近、力觉等)的选型与信号处理,掌握机器视觉的基本标定、定位与检测方法。
- 系统集成方法:掌握机器人工作站、生产线集成的流程——需求分析、方案设计、仿真验证、现场调试、验收交付。
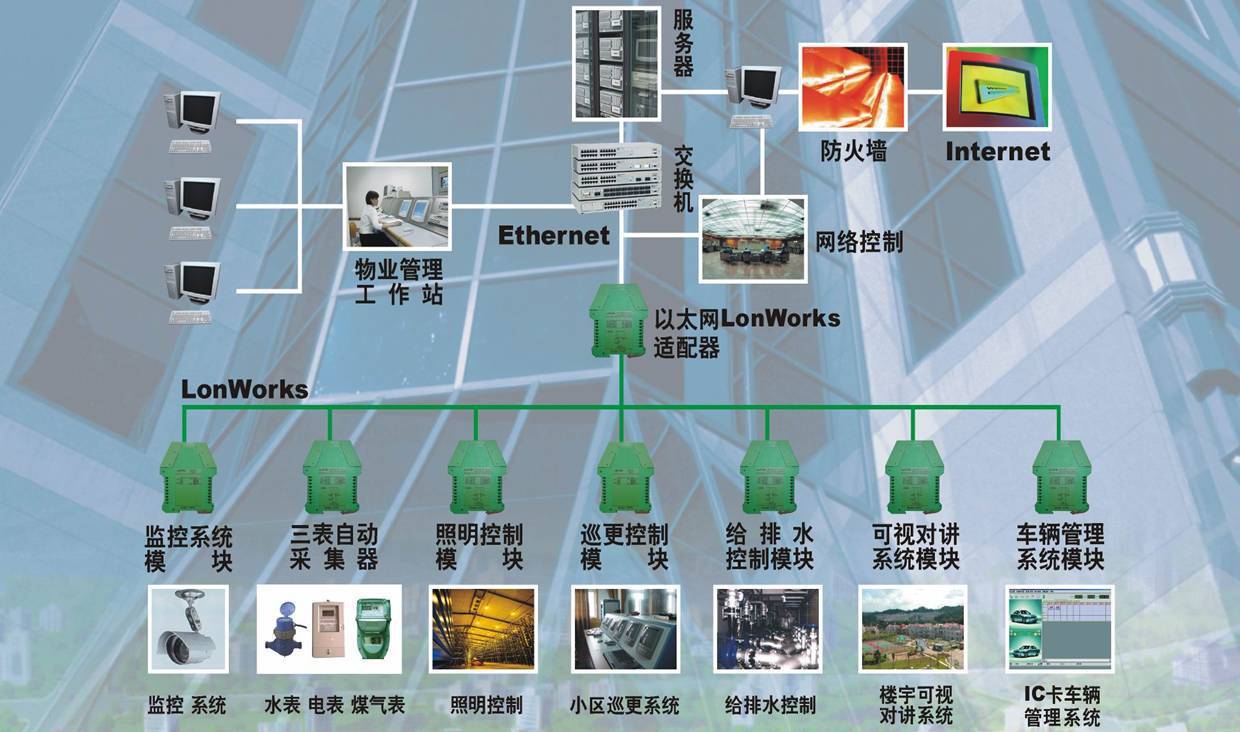
- 通信与网络:熟悉工业以太网、现场总线(Profinet、EtherCAT、CC-Link等)及OPC UA等通信协议,实现设备互联互通。
- 安全标准与规范:了解ISO 10218、ISO/TS 15066等机器人安全标准,能设计安全围栏、安全光幕、急停回路等。
二、系统集成的关键环节
工业机器人应用系统集成不是简单的设备拼凑,而是系统性工程。典型环节如下:
- 需求分析与方案设计:明确工艺要求(如搬运、焊接、装配、喷涂)、节拍、精度和柔性,确定机器人型号、末端执行器、变位机及周边设备布局。
- 仿真与离线编程:利用RobotStudio、RoboGuide、Process Simulate等软件进行三维建模、可达性验证、碰撞检测与轨迹优化,减少现场调试时间。
- 电气与控制集成:完成控制柜设计、PLC程序开发、机器人I/O配置、安全回路搭建,并实现机器人、PLC、视觉、执行器之间的逻辑协同。
- 机械与工装集成:设计并安装机器人底座、夹具、传送线、定位机构,确保系统刚性与精度。
- 联调与优化:现场进行单机调试、联动调试,优化运动轨迹与节拍,处理干涉问题,完成试生产。
- 交付与运维:编制操作维护手册,培训用户,提供远程监控与预测性维护接口。
三、实践能力培养路径
为了达到“能够从事工业机器人应用系统集成”的目标,建议通过以下路径提升:
- 项目式学习:参与 mock 或真实项目,从单站集成到整线集成逐级挑战,积累方案设计、调试与问题解决经验。
- 实验实训:利用机器人实训台、PLC实验箱、视觉平台反复练习编程与通信配置,熟悉常见故障排查流程。
- 企业实习:深入集成商或制造企业,跟随工程师完成现场安装、调试与验收,了解项目管理和客户沟通。
- 认证与竞赛:考取工业机器人系统集成相关职业技能证书,参加机器人应用技能大赛,以赛促学。
- 持续学习:关注协作机器人、自主移动机器人(AMR)、数字孪生及AI赋能集成等新技术,保持知识更新。
四、
掌握本专业知识和技术技能,并能够从事工业机器人应用系统集成,是成为高素质复合型技术技能人才的关键标志。只有将机器人技术、电气控制、通信网络与工艺需求深度融合,才能真正交付稳定、高效、智能的系统。面对制造业转型升级的浪潮,不断锤炼系统集成能力,必将在智能装备領域赢得广阔的职业发展空间。
如若转载,请注明出处:http://www.shenglion.com/product/51.html
更新时间:2026-10-22 20:40:02